Wolfgang Balzer: Was weiß ein Bot?
Wolfgang Balzer – Was weiß ein Bot? Kap.6, S.133-147 in: Brandl, Johannes L., Daniel Messelken, Sava Wedman (Hg.): Denken. Reden. Handeln – Thinking. Talking. Acting, Uni Salzburg 2021.
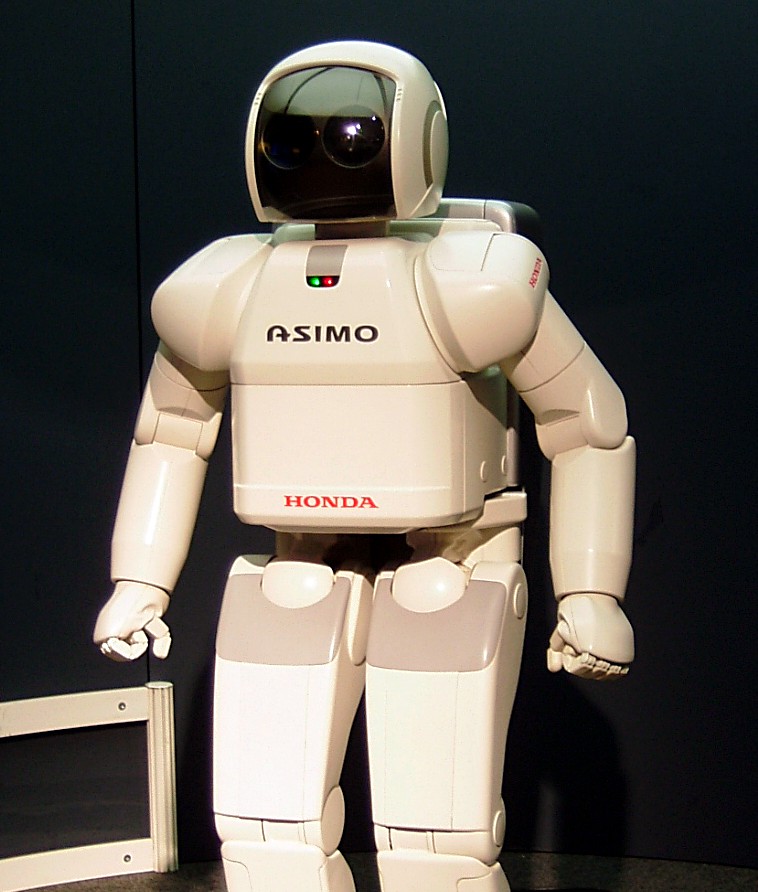
Im Moment besitzen die wenigsten Menschen einen Bot.1 Das wird sich aber sicher ändern. Die Menschen in Massengesellschaften werden einsamer. Sie leben zunehmend in ihrer Internetwelt. In einigen Gesellschaften legen sich immer mehr alte Leute einen Bot zu – wenn sie es sich leisten können. Junge Leute halten im Moment in solchen Gesellschaften lieber ein Haustier. Auch dies könnte sich ändern. Bots werden billiger und sind bis jetzt einfacher zu halten als Tiere.
In der ursprünglichen Bedeutung war ein Bot einfach ein ‚Arbeitsknecht‘. Inzwischen gibt es viele Arten von Bots, die in verschiedenen Anwendungen eingesetzt werden (Baumunk, 2007). Es gibt zum Beispiel Bots für Warenproduktion, für Autosteuerung, für Pflege von Alten oder für Tötungsmaschinen.
Ein Bot ist ein künstliches Wesen, das viele menschliche Eigenschaften und Fähigkeiten besitzt und viele Beziehungen zu Menschen und anderen Dingen aufbauen und unterhalten kann. Ich möchte hier erkunden, was ein Bot, der zum menschlichen, ‚praktischen‘ Zusammenleben geeignet ist, weiß.
Körper des Bots
Der Bot hat Sensoren, ‚Sinnesorgane‘. Er kann ähnlich wie ein Mensch sehen, hören
und tasten. Riechen und schmecken kann er bis jetzt kaum. Er ist von außen gesehen
einem Menschen oft ähnlich. Er hat einen Leib, zwei Beine, zwei Arme, zwei Hände,
einen Kopf, zwei Augen, einen Mund und zwei Ohren. Die Hersteller können den Bot
so gestalten, dass er einer lebenden Person sehr ähnlich sieht. Der Bot kann aufrecht
gehen und auch laufen – allerdings tut er beides noch etwas ungelenk. Auch seine
Hände und Arme bewegt er (noch) nicht wirklich elegant.
Er kann weder essen, verdauen, noch in natürlicher Weise schlafen. Im Bot können
keine Lebensmittel, die für Menschen geeignet sind, in Bewegung umgesetzt werden.
Die menschlichen Prozesse des Essens und Verdauens funktionieren beim Bot anders.
Der Bot wird mit elektrischer Energie ‚gefüttert‘, die er in seine Batterien lädt. In
seinem Körper wird Energie mit Elektromotoren in Bewegung umgewandelt. Ein Bot
braucht nicht zu schlafen und ohne Schlaf vergisst er nichts – es sein denn, dass er
etwas vergessen soll.
Wenn eine seiner Batterien leer ist, können bestimmte Bewegungen abrupt zum
Stillstand kommen. Wenn alle Batterien fast leer sind, wird er meistens noch in den
’stand by modus‘ gesetzt. Er ’selbst‘ hat keine Möglichkeit mehr, aktiv zu werden.
Während sich der Mensch, jedenfalls im Prinzip, allein ernähren und pflegen kann,
braucht der Bot eine ‚Steckdose‘ und einen Eigentümer, der ihn an- und ausschaltet.
Einige Bewegungen des Bots werden lokal ausgeführt, einige sind zentral gesteuert.
Viele Bewegungen bestehen aus mehreren Teilbewegungen. Je wichtiger eine
Bewegung für den Bot ist, desto zentraler wird sie gelenkt. Die Steuerungszentrale
besteht aus einem Prozessor und einen Speicher. Das ‚Botgehirn‘ besteht anders gesagt
aus einer Rechenmaschine. Heute sind im Bot auch kleinere Prozessoren und Speicher
an verschiedenen Stellen verteilt, die teilweise auch parallel laufen. Dieses System ist
dem menschlichen, neuronalen Nervensystem (Gehirn eingeschlossen) und dem
menschlichen Körper nachempfunden.
Durch Bewegungen entstehen neue Prozesse – und damit Ereignisse, die vorher nicht
existierten. Auch die Bewegungen eines Bots führen zu vielen weiteren Ereignissen
und einige davon können als Wirkungen des Bots angesehen werden. Eine Wirkung
kann die Natur betreffen oder andere Menschen und/oder Bots. Oft bleiben die
Wirkungen hauptsächlich im Sprachbereich. Eine Äußerung wird gehört und
verstanden. Auch Reden wirkt. Der Bot tut etwas, er ist aktiv, er ändert die Welt, er
handelt.
Grundfunktionen des Bots
Der Bot nimmt durch seine Sensoren Reize – Muster – auf, die in seinem Körper durch
Terme repräsentiert werden. In seinem Zentralcomputer gibt es von Anfang an einen
Vorrat von Termen, die er in seinen Rechnungen benutzen kann. Einige dieser Terme
repräsentieren Muster, andere sind für andere Zwecke vorgesehen und wieder andere
stehen als Variablen frei zur Verfügung. Terme der ersten Art nenne ich aktive Terme.
Durch ein Computerprogramm, durch die aktiven Terme und durch den Körper des
Bots, werden Bewegungen erzeugt.
Im Bot sind Linien (Verbindungen, Pfade) eingerichtet, die Abhängigkeiten zwischen
den Termen beinhalten. Diese Linien führen von Knoten zu anderen Knoten. An einem
Knoten hängt abstrakt gesehen genau ein aktiver Term. Knoten und Linien bilden ein
Netz und wenn die Linien transitiv und zirkelfrei sind, handelt es sich um ein
bayesianisches Netz. Wenn in einem Bot ein bestimmter Term öfter benutzt wird als ein
anderer Term, repräsentiert der erste Term ein Muster, das mit größerer (subjektiver)
Wahrscheinlichkeit wahrgenommen wird, als ein Muster, das durch den zweiten Term
dargestellt wird.
Im Bot werden Seh-, Tast- und Lautmuster, die bei den Sensoren eingehen, gefiltert,
verglichen und klassifiziert. Der Bot nimmt durch seine Sensoren Muster auf, verbindet
sie mit Termen (‚Zeichen‘, ‚Repräsentanten‘) und löst andere Terme für andere Muster
in anderen Verbindungen wieder auf.
Dem Bot werden schon bei seinem Bau einige elementare Terme zur Verfügung gestellt,
aus denen weitere mögliche Terme konstruiert werden können. All diese Terme lassen
sich in verschiedenen Ebenen darstellen. Ein elementarer Term kann als ein Bit oder als
ein System von Bits oder durch ein anderes Symbol dargestellt werden. In den
indogermanischen Sprachen werden zum Beispiel Buchstaben, Wörter und Sätze als
Symbole benutzt.
Zu jedem aktiven Term des Bots ist eine Wahrscheinlichkeit zugeordnet. Der Bot
benutzt spezielle Terme (Zahlen), die – aus menschlicher Sicht betrachtet –
Wahrscheinlichkeiten ausdrücken. Solche Wahrscheinlichkeiten ändern sich mit der
Zeit. Wenn der Bot neue Muster wahrnimmt, ändert sich die zugehörige
Wahrscheinlichkeit.
Inzwischen gibt es viele verschiedene Lernalgorithmen, Lernmethoden und
Lernprogramme und viele Arten von maschinellem Lernen. Die meisten der
Lernprogramme beruhen auf wahrscheinlichkeitstheoretischen, bayesianischen
Netzen, Stichwort ‚Bayes-Netz‚ oder ‚Bayes-Statistik‚.2
In einem Lernprogramm wird ein ’neues‘ Muster mit einer schon vorhandenen
Gesamtheit von Mustern verglichen. Genauer gesagt, gibt es im Bot bereits einen Term,
der eine bestimmte Gesamtheit von Mustern repräsentiert, wobei auch ‚einige‘
Elemente aus dieser Gesamtheit schon mit Termen verbunden sein müssen. Der Bot
nimmt das neue Muster wahr und weist ihm einen Term zu. Dieser Term wird mit
anderen Termen verglichen, die schon aktiv sind.
In einem ersten Fall, in dem der gerade zugewiesene Term mit einem der schon aktiven
Terme zusammenpasst, fügt der Bot diesen Term in sein System von aktiven Termen
ein. Alle – und genau diese – aktiven Terme repräsentieren Muster und Gesamtheiten
von Mustern. Wenn der neue Term in einem zweiten Fall nicht zu anderen aktiven
Termen passt, wird er von dem neuen Muster wieder gelöst. Er steht wieder für andere
Rechnungen bereit.
Im ersten Fall erhöht sich die Wahrscheinlichkeit ‚des Terms‘, der die besagte
Gesamtheit von Mustern repräsentiert. Etwas vereinfacht gesagt wird die Häufigkeit
des Auftretens von Mustern einer bestimmten Art vergrößert. Der Term für eine
bestimmte Gesamtheit von Mustern ‚wird‘ wahrscheinlicher. Im zweiten Fall
verkleinert sich die Wahrscheinlichkeit des besagten Terms. In beiden Fällen werden
die Wahrscheinlichkeiten aller betroffenen Knoten im Netz durch die Bayes-Statistik
‚upgedatet‘.
Mit anderen Worten kann der Bot Muster identifizieren und einordnen. Er bindet
Muster und Gesamtheiten an Terme und Klassen von Termen. Er erweitert ständig sein
System von Termen und er verändert die Wahrscheinlichkeiten, die zu seinen Termen
gehören. Er lernt.
Zum Beispiel vergleicht der Bot ein Muster von Farbpixeln, das an seinem optischen
Sensor ankommt, mit anderen Mustern, die er bei der Konstruktion des Bots schon
erhalten hat oder die er mit der Zeit erlernte. Durch Tasten kann er lernen, ob ein reales
Objekt, das er ‚zur Hand hat‘, kugelförmig ist oder Ecken hat. Durch Hören lernt er
einen Laut, wie zum Beispiel ‚Oh‘ von anderen Lauten zu unterscheiden. Ob der Laut
von einem Menschen stammt oder nicht, ist für ihn noch schwierig zu entscheiden.
Der Bot hat heute kein Problem, Paare von Termen zu bilden. Daher kann er auch
Klassen von Paaren konstruieren. Allerdings verwendet er dazu andere Algorithmen,
als bei der Bildung von Musterklassen. In einem weiteren Schritt kann er auch Klassen
erzeugen, deren Elemente aus unterschiedlichen Stufen kommen können. Er kann zum
Beispiel eine Beziehung zwischen einem Muster und einer Klasse von Mustern bilden.
Dies erfordert allerdings, dass er viele Muster einer bestimmten Art schon
wahrgenommen hat. Er muss schon etwas gelernt haben.
Durch viele Wiederholungen bildet der Bot ein großes System von aktiven Termen.
Dieses System repräsentiert eine Menge von Musterklassen. Ein aktiver Term, der eine
Gesamtheit darstellt, wird dabei nicht einfach als eine Liste von Termen gespeichert,
sondern der Bot gibt dieser Gesamtheit einen neuen ‚Namen‘. Er aktiviert einen Term,
den er noch nicht benutzt hatte. Eine Klasse von Mustern wird durch den Term
repräsentiert und die Häufigkeit des Auftretens von Mustern aus dieser Klasse durch
eine Wahrscheinlichkeit.
Neben den drei Grundmustern (Tast-, Seh- und Lautmuster) gibt es auch komplexe
Muster. Diese bestehen aus Systemen von verschiedenen Grundmustern. Ein
komplexes Muster kann alle drei Grundmuster enthalten. Die Grundmuster werden
dabei in komplexe Muster ‚eingewebt‘. Komplexe Muster sind nicht unabhängig
voneinander. Zum Beispiel kann ein komplexes Tasten auch auf visuelle Bestandteile
und/oder Lautbestandteile zurückgreifen.
Die Psyche des Bots
Ein komplexes Muster kann mehrere Komponenten haben, die aus verschiedenen
Dimensionen stammen. Die erste Komponente eines Musters kann ein Teil der
Außenwelt des Bots sein, die zweite zum Beispiel ein Teil seines Innenlebens. Muster,
die im Inneren des Bots zu finden sind, kann er zunächst durch seine Sensoren nicht
wahrnehmen. Trotzdem kann er einige Teile eines solchen Musters erschließen. Er
kann zum Beispiel bestimmte, äußere Muster erkennen, die er selbst verursacht hat. Er
hört etwa, dass (und wie) er redet, wie er fühlt, wie er seine Hand mit seiner anderen
Hand berührt. Und dies kann er auch rein visuell wahrnehmen.
Was im Inneren des Menschen abläuft, wird durch wissenschaftliche Modelle
dargestellt. In einem solchen Modell werden Prozesse angestoßen, erzeugt, verursacht,
die im betroffenen Menschen nicht direkt wahrgenommen werden. Die innere Welt der
Person bleibt opak. In einem Bot dagegen wissen wir ziemlich genau wie die inneren
Prozesse ablaufen.
Bei der Beschreibung der inneren Welt des Bots werden teilweise dieselben Begriffe
wie bei Menschen verwendet. Das Gedächtnis eines Bots wird wie bei Menschen in
drei Arten eingeteilt: in sensorisches Gedächtnis, in Arbeitsgedächtnis und in
Langzeitgedächtnis. Das erste speichert in Millisekunden Rohmuster, die im positiven
Fall an das Arbeitsgedächtnis weitergegeben werden. Dort wird das Rohmuster als
echtes Muster erkannt und mit anderen Mustern verglichen. Wenn der Bot das Muster
für wichtig erachtet, verbindet er es mit einem schon vorhandenen Term. Im
Langzeitgedächtnis wird dieser Term schließlich in ein komplexes System von Termen
eingebaut und mit vielen anderen Termen im bayesianischen Netz verbunden.
Allgemein werden heute Terme, die Muster und Klassen repräsentieren, in vier
Dimensionen eingeteilt. Überzeugungen (belief), Einstellungen (intention), Wünsche
(desire) und Gefühle (emotion) werden unterschieden. Um diese verschiedenen
Entitäten in allgemeiner Weise auszudrücken, hat sich der Begriff des Ereignisses
eingebürgert. Die Welt besteht aus Ereignissen (Balzer & Brendel, 2019).
Wie der Mensch kann auch der Bot Überzeugungen bilden. Durch viele ähnliche
Erfahrungen, die sich quasi wiederholen, bindet er eine Musterklasse an einen ’neuen‘
Term und an eine Wahrscheinlichkeit. Er bezieht diesen Term auf andere Terme, die an
andere Musterklassen gebunden wurden, und verändert damit eine Reihe von
Wahrscheinlichkeiten. Wenn die Wahrscheinlichkeit des neuen Terms groß genug
geworden ist, bekommt der zugehörige Term einen neuen Status, der auch sprachlich
ausgedrückt werden kann. All diese Überzeugungen (Terme) bilden ein großes System,
ein Netz. Bis jetzt sind aber die Überzeugungen eines Bots und sein Netz einfach
strukturiert.
Einstellungen, Wünsche und Gefühle sind bis jetzt nur teilweise implementiert und
werden im Bot nicht so häufig gebildet. Der Bot kann zum Beispiel die Einstellung
haben, ein bestimmtes Ziel zu erreichen. Diese sehr einfache ‚Einstellung‘ ist in der
Autoindustrie schon technisch ausgereift. Schwieriger wird es bei komplexen Plänen
und Zielen, die noch allgemein gehalten sind. Der Bot kann Wünsche haben –
allerdings sind auch diese einfach strukturiert. Zum Beispiel sagt er, dass seine Batterie
fast leer ist, oder dass er immer Produkte der Firma XYZ präferiert. Er kann auch
einfache Gefühle haben. Er kann zum Beispiel Temperaturunterschiede und
materiellen Druck empfinden.
Solange der Bot nicht abgeschaltet wird, entdeckt er ständig neue Muster. Er
repräsentiert sie durch Terme und bringt sie mit den schon vorhandenen Termen in
Beziehung. Da heute der Zentralspeicher eines Bots genauso groß oder gar größer als
das menschliche Gehirn ist, gibt es für den Bot immer einen, noch ‚freien‘ Term mit
dem er sein System von Überzeugungen erweitern kann.
Damit eröffnet sich im Bot die Welt des Möglichen. Er beginnt ’seine‘ innere Welt, seine
Psyche, zu bilden.
Sprache des Bots
Ein Mensch hat einen unbeschränkten Vorrat von Zeichen (Wörtern, Phrasen, Sätzen,
Bildern etc.), die er insbesondere auch zum Lesen und Schreiben erzeugt und
verwendet. Im Bot funktioniert dies in ähnlicher Weise.
Auch beim Lernen einer Sprache werden die erörterten Muster eingesetzt. Weitere
speziellere Arten von Mustern kommen fürs Lernen der Sprache hinzu. Der Bot lernt
zu unterscheiden, ob ein für ihn ’neues‘ Muster von einem Menschen (oder einem Bot)
oder von ‚der Natur‘ kommt. Weiter lernt er, ob ein ankommendes Muster
hauptsächlich für Sprache und Kommunikation benutzt wird, oder für andere Zwecke.
Drittens lernt er zu unterscheiden, ob eine Äußerung (als Muster) direkt an den Bot
gerichtet ist oder nicht (Meggle, 2010). Komplexe Muster bestehen meist aus einem
Gemisch von Tast-, Seh- und Lautmustern. Zum Beispiel sieht der Bot ’seinen Herrn‘
direkt vor sich stehen, er hört eine Lautsequenz, die wahrscheinlich vom Mund seines
Eigentümers kommt und ’seine‘ Hand wird ergriffen durch die Hand seines
Gegenübers.
All diese sich ständig wiederholenden Muster, werden durch zugehörige Terme und
Wahrscheinlichkeiten repräsentiert. Die Muster, die beim Hören und Sprechen
entstehen, führen zu einem eigenen Bereich: der Welt der Sprache des Bots. Einige
Wörter, Phrasen (im technischen Sinn) und Befehle, sowie einige Grammatikregeln
sind in seinem Speicher als Terme schon vorhanden. Ein solcher Term wird sowohl für
etwas Wahrgenommenes als auch gleichzeitig (oder zu einem anderen Zeitpunkt) für
eine Mitteilung an den Bot verwendet. In (Balzer, Kurzawe, Manhart, 2014) wurde
dazu der Term Inel eingeführt, der in mehrfacher Weise ins Spiel kommt. Erstens wird
der Term erlernt, zweitens wird eine Verbindung zwischen Term und Gegenstand
gezogen. Und drittens wird der Term als Medium für Mitteilungen bei Informationsübertragung
und Kommunikation benutzt. Im Fall der indogermanischen Sprachen
wird der Term als ein Substantiv oder als ein Name erkannt. Bei Verben geht dies nicht
so einfach. Bei Verben müssen Klassen von Lautsequenzen und visuellen und taktilen
Sequenzen identifiziert und gelernt werden.3 Im Prinzip kann der Bot über Klassenbildung
auch Verb lernen.
In einer natürlichen Sprache gibt es verschiedene Regeln, um Terme aus einer Sprache,
zu komplexeren Termen zusammenzufügen. Bei Benutzung einer solchen Regel wird
eine Beziehung von zwei Termen wahrgenommen, wobei diese Beziehung sowohl die
äußere Realität als auch das Sprechen betrifft. Zwischen zwei nicht sprachlichen
‚Dingen‘, die schon mit zwei Termen verbunden sind, wird eine neue Beziehung
entdeckt, wahrgenommen und in vielen Wiederholungen mit einem neuen Term und
einer Wahrscheinlichkeit belegt. Eine solche Beziehung wird dann im Sprachbereich
des Bots auch durch einen Term repräsentiert.
Weitere Regeln kommen im Computer mit der Zeit hinzu. In einigen dieser Regeln
geht es nur noch um Beziehungen von sprachlichen Entitäten. Auch Terme, die
Beziehungen repräsentieren, können mit bayesianischen Programmen gelernt werden.
Aus solchen Termen lassen sich Sätze und ähnliche Konstrukte bilden, die in den
natürlichen Sprachen bekannt sind. Zum Beispiel gibt es für die englische Sprache
verschiedene Ansätze über die Formulierung von Regeln, mit denen Sätze und
ähnliche Konstrukte zusammengesetzt und andere Formen ausgeschlossen werden
können (Chomsky, 2002).
In der reduzierten ‚Sprache‘ des Bots lassen sich Terme in Worte, Sätze und Befehle
übersetzen. In dieser Weise kann der Bot durchaus seine Überzeugungen sprachlich
ausdrücken. Durch Regeln, die für eine Sprache gelten, und durch weitere formale
Regeln, die aus Logik und Informatik stammen, kann der Bot Systeme von
Überzeugungen bilden. In der Informatik werden dabei die endlos wiederholbaren
Regeln aus der Logik an endliche Systeme angepasst.
Bei einer Computersprache spielt neben den Mengen oder Listen von Termen eine
weitere Art von elementaren Termen eine Rolle, die es in den natürlichen Sprache nicht
gibt, nämlich Variable. In den Computersprachen – und auch in der Logik – wird die
Funktion und Entstehung von ’neuen‘, möglichen Termen, Sätzen und Situationen
durch Variable dargestellt. In natürlichen Sprachen gibt es dagegen keine Wörter, die in
einem Satz auf eine bestimmte Leerstelle im Satz hinweisen. Unter den elementaren
Termen, die dem Bot bei Konstruktion schon mitgegeben werden, spielen spezielle
Terme eine zentrale Rolle, die in der Botsprache als ‚mögliche Namen‘ oder Namen für
Variable benutzt werden.
Bei jeder Botart wird eine andere Sprachvariante verwendet. Aber in jeder dieser
‚Sprachen‘ werden mit verschiedenen Regeln aus vorhandenen Termen weitere Terme
gebildet. Auch bei den Regeln kommen verschiedene Arten zum Einsatz. Einige dieser
Regeln stammen aus der Logik, zum Beispiel die Konstruktion von Konjunktion,
Adjunktion, etc. Der Umgang mit Negation und Allsätzen wird in den Computersprachen dagegen anders als in der Logik geregelt – dies hängt auch von der jeweils
benutzten Programmiersprache ab.
Jeder Bot hat einen großen Bereich von mathematischen Konstruktionsregeln, die ihm
schon bei seiner Produktion mitgegeben wurden. Bei den Menschen werden diese
gelernt – oder auch nicht. Der Bot kann dagegen natürliche, ganze und reelle Zahlen
sofort unterscheiden – solange diese Zahlen nicht zu groß werden. Er kann zum
Beispiel natürliche Zahlen, aber auch ‚einfache‘, reelle Zahlen addieren. Die meisten
Menschen haben keinen Algorithmus ‚zur Hand‘, mit dem sie zum Beispiel reelle
Exponentialwerte berechnen können; der Bot kann dies. Der Bot benutzt inzwischen
auch statistische Regeln, die aus der Bayes-Statistik stammen. Bestimmte Arten von
Wahrscheinlichkeiten werden je nach Art in verschiedener Weise upgedatet. Bei den
Menschen sind diese Regeln in ihrer Evolution entstanden. Wie diese Regeln
funktionieren, wissen die meisten Menschen nicht und dies gilt ähnlich auch für Bots.
Jeder ‚richtige‘ Bot verwendet neben logischen und mathematischen Regeln auch
Sprachregeln. Diese greifen auf logische, mathematische und statistische Regeln
zurück, sie hängen meist aber auch von Sprachkonstruktionen der jeweiligen
natürlichen Sprache ab, in der der Bot sprechen lernen soll. Zum Beispiel gibt es
Konstruktionen mit ‚Wenn‘ und ‚Nicht‘ in der chinesischen Sprache, die in der USSprache
nicht vorhanden sind – und umgekehrt.
Bot und seine Gruppe
Der Bot ‚lebt‘ nicht allein, er gehört mindestens zu einer Gruppe von Personen. Im
Folgenden bezeichne ich aus Einfachheitsgründen auch Bots als Personen. Die Gruppe
enthält also mindestens den Bot und eine natürliche Person – die auch Eigentümerin
des Bots ist. Oft gehören noch weitere Personen zur Gruppe. All diese sprechen
dieselbe Sprache, die auch der Bot in reduzierter Weise benutzt. Der Bot kommuniziert
mit anderen. Er bekommt Anweisungen, aber es kann auch sein, dass er selbst eine
Anweisung an andere erteilt.
In der Lernphase des Bots muss er zunächst die Sprache der Gruppe lernen. Indem er
redet und zuhört, vergrößert er seinen Wortschatz. Wenn er intelligent genug ist, kann
er auch Sprachregeln lernen. In diesem Umfeld wird viel gesprochen, zugehört und in
gewissem Sinn auch verstanden. Er versteht einen gehörten Satz, wenn das gehörte
Muster in sein Arbeitsgedächtnis gelangt und, kurz gesagt, zu seiner inneren Welt
passt und dort aufbewahrt wird. Damit ist nicht gesagt, dass der Bot den Satz als
richtig oder falsch einordnen kann. Dies funktioniert schon deshalb nicht, weil viele
Sätze einen unklaren Wahrheitswert haben. Ist zum Beispiel der gerade ausgesprochene
Satz ‚Das war ein Mord‘ richtig? Dies führt in die4 Ethik.
4 Ich benutze das Wort ‚Ethik‘ im Singular, aber nur, weil dies unter Philosophen so üblich ist. In
der wirklichen Welt gibt es verschiedene Ansätze, ‚Theorien‘, über Ethik: praktische, normative,
utilitaristische Ethik, Pflichtethik, Tugendethik, neuerdings nun auch ‚Maschinenethik‘
(Misselhorn, 2018).
In jeder Gruppe existieren einige Gebräuche, die auch der Bot lernen muss. Zum
Beispiel wird er am Abend zur richtigen Zeit in einem bestimmten Raum das Licht
ausschalten, weil dies in der Gruppe eben so gemacht wird. Oder er begrüßt eine
andere Person durch die in der Gruppe üblichen Praktiken. Diese Gebräuche müssen
in der Gruppe nicht explizit beschrieben sein. Trotzdem sind sie in dieser Gruppe
gültig.
Neben den Gebräuchen gibt es in der Gruppe auch Regeln, die explizit formuliert sind.
Diese haben hauptsächlich den Sinn, die Mitglieder in der Gruppe zu halten. Die
Mitglieder haben etwas gemeinsam, was andere Personen nicht haben. Wenn eine
Person die Gruppenregeln nicht beachtet, wird sie – jedenfalls langfristig –
ausgeschlossen. Sie gehört nicht mehr dazu. ‚Beachten‘ heißt aber nicht, dass alle
Mitglieder diese Regeln auch gelesen oder verstanden haben müssen.
Diese Regeln führen in die Welt der Normen. Eine Norm ist eine Regel, die für eine
Gruppe konstitutiv ist. Normen bilden eine notwendige Bedingung, um die Gruppe
zusammenzuhalten. Normative Regeln halten sich dabei normalerweise nicht an die
Unterscheidung zwischen Natur und sozialer Welt.
Regeln, die der Bot in seiner Gruppe beachten muss, wären etwa folgende. Er darf eine
Strasse nicht überqueren, wenn er vor einer roten Ampel steht. Er muss ausweichen,
wenn ein Radfahrer direkt auf ihn zu fährt. Er muss seine Aktion, eine große
Eisenstange nach unten zu werfen, stoppen, weil ‚unten‘ plötzlich ein Mensch
aufgetaucht ist. Wenn der Bot in einer Gruppe von Kreationisten lebt, muss er
überzeugt sein, dass die Welt erst vor 6000 Jahren erschaffen wurde – auch dieser ‚Fakt‘
ist sehr stark normativ unterlegt.
Ob der Bot auch selbst in weitere Gruppen eintreten kann, bleibt im Moment unklar. Er
wird einfach aufgenommen. Ob er aus der Gruppe auch austreten kann, hängt sehr
stark von den Regeln der Gruppe ab und von seinen bis jetzt gebildeten
Überzeugungen.
All dies führt zu moralischen Fragen, die auch dem Bot gestellt werden müssen.
Allerdings geht es in diesem Text nicht um die Menschheit oder die Menschenrechte
im allgemeinen. Hier geht es nur um Rechte und Pflichten, die die Normen einer
bestimmten Gruppe regeln. Der Bot ist mit anderen Worten kein Supermoralist, der bei
jeder möglichen Aktion bedenken muss, ob die Aktion einem philosophischen Ansatz
über Ethik widerspricht.
Die hier diskutierten Normen werden bis jetzt ziemlich unsymmetrisch formuliert.
Zum Beispiel darf der Bot kein Mitglied ’seiner‘ Gruppe verletzen oder gar töten. Dies
gilt natürlich nicht für Personen aus anderen Gruppen, zum Beispiel für ‚den Feind‘ im
Krieg. Er sollte bei der Bildung eigener Überzeugungen auch auf die Überzeugungen
des Eigentümers achten. Er muss Bericht erstatten, wenn ihm ‚etwas fehlt‘. Er hat das
Recht eine Person zu beobachten, die nicht zu seiner Gruppe gehört. Der Eigentümer
hat andere Rechte. Er kann seinen Bot verletzen und abschalten (‚töten‘). Er muss seine
Überzeugungen nicht mit dem Bot diskutieren. Er muss dem Bot nicht immer
142 PHILOSOPHICA THEORETICA
mitteilen, wie es ihm geht und er hat – jedenfalls in vielen existierenden Gruppen –
nicht das Recht, jeden Fremden ständig zu beobachten.
Diese Formulierungen liegen im Moment an der Verstehensgrenze des Bots. Wie weit
Sätze (Terme), die Rechte und Pflichten betreffen, und die Operatoren enthalten, für
den Bot verständlich sind, lässt sich heute nur für den Einzelfall diskutieren. Sein
Verständnis hängt von der Qualität der Kommunikation und der Zeit ab, in der er bis
jetzt aktiv war. Wenn er viele eigene Sprachelemente generiert und viele Überzeugungen
gebildet hat, kann er eventuell auch Terme unterscheiden und ‚verstehen‘,
die deontische Operatoren enthalten. Kann er zum Beispiel unterscheiden, ob eine
Person tot oder lebendig ist? Oder kann er, wenn er die Verben ‚verletzen‘ und ‚essen‘
in seinem Langzeitgedächtnis findet, unterscheiden, ob er ein Mitglied der Gruppe
verletzt oder gefüttert hat? Wenn er eine Norm findet, die besagt, dass der Bot kein
Gruppenmitglied verletzen darf, führt dies meist zu weiteren Aktivitäten, die dem Bot
schon bei seiner Konstruktion ‚in die Wiege gelegt‘ wurden.
Wissen eines Bots
Wenn die Wahrscheinlichkeit einer Menge von Mustern ‚groß genug‘ geworden ist,
wird, wie gesagt, dieser Menge ein neuer, noch nicht benutzter Term zugeordnet, der
auch in das Überzeugungssystem des Bots aufgenommen wird. Wenn eine
Überzeugung in der ganzen Gruppe geteilt wird, sprechen wir von Wissen. Eine
Überzeugung wird in der Gruppe geteilt, wenn jedes Mitglied diese Überzeugung hat,
wenn jedes andere Mitglied diese Überzeugung hat, wenn jeder überzeugt ist, dass
diese Überzeugung auch bei den anderen Mitgliedern vorhanden ist, und so weiter
(Balzer & Tuomela, 1999).
Der Bot teilt sein Wissen. Ob er dieses Wissen auch kritisch überprüft, ist damit nicht
gesagt. Nach der ersten Periode, in der die Wahrscheinlichkeit eines bestimmten Terms
groß genug geworden ist, so dass der Bot sie in seine Sprache einfügt, kann er auch
Filter- und Prüfmethoden zum Einsatz bringen. Ob er dies tut, hängt stark von den
Konstrukteuren des Bots ab.
Genauso, wie ein Mensch viele Sinnesmuster beiseiteschiebt, wird auch der Bot nach
einiger Zeit immer mehr Muster, die er von Außen bekommt, abblocken und nicht
weiter beachten. Dies geschieht aus zwei Gründen. Erstens hat er schon so viele Muster
dieser Art wahrgenommen und auch eingebaut, dass sich die Wahrscheinlichkeit für
diese Musterklasse nur noch marginal vergrößern kann. Es lohnt sich auch für den Bot
nicht mehr, den elementaren Updatemechanismus zu aktivieren. Der zweite Grund
wäre, dass das Muster zu keinem der Muster passt, die er in seinem Leben bis jetzt
wahrgenommen hat und dass das Muster in der gegebenen Situation für ihn nicht
wichtig ist.
Damit ist aber noch nicht gesagt, dass ein Bot ein Wissen, was er erworben hat, auch
wieder aufgibt. Um Wissen aufzugeben, muss es Strukturen und Regeln geben, die
dies überhaupt möglich machen.5 Der Bot wägt zwar ab, welche eingehenden Muster
er beiseite legen kann. Terme, die er schon als Wissen gespeichert hat, werden so aber
nicht aufgegeben.Die Revision von Wissen (Rott, 1991) greift in die Tiefe des
Gesamtsystems der Überzeugungen ein. Um einen einzigen gewussten Term zu
deaktivieren, müssen eventuell auch die Überzeugungen der restlichen Mitglieder der
Gruppe verändert werden.
Wenn der Bot ein System von Termen, Beziehungen6 und Pfaden zwischen Termen
gebildet hat, kann er in einem gewissen Sinn auch Gründe für die Anwendung eines
bestimmten Terms angeben.7 Solche Begründungen erfolgen durch ein eigenes
Programmmodul, welches je nach Konstrukteur zu unterschiedlichen Resultaten führt,
die auch davon abhängen, ob Wahrscheinlichkeiten benutzt werden.
Ein ‚guter‘ Grund für einen Term aus dem Wissenssystem des Bots enthält zwei
Komponenten: eine Menge von aktiven Termen und das Vertrauen der Mitglieder.
Zwischen den Termen, die bei einer Begründung gebraucht werden, gibt es Netzbeziehungen;
Pfade, die von einem Term zu anderen Termen führen. Eine wichtige
Bedingung, die in den bayesianischen Netzen vorausgesetzt wird, beinhaltet die
Zirkelfreiheit. Wenn der Bot eine Begründung für einen Term braucht, sucht er nach
Pfaden, die alle von dem Term ausgehen. Wenn es einen Pfad gibt, der einen Zirkel
aufweist, kann es sein, dass die Begründung kein Ende findet.
Das Vertrauen in einer Gruppe lässt sich bis jetzt schwer beschreiben und noch
schwerer erklären. Wie weit kann eine Person einem Mitglied vertrauen? Dies führt zu
vielen psychologischen, politischen, ökonomischen Fragen und zur Machtfrage (Balzer,
1993). In dem Bot führt dies zu weiteren Modulen, die Teile der inneren menschlichen
Welt darstellen, die ich hier nur kurz umreißen kann, siehe z.B. (Balzer, Kurzawe,
Manhart, 2014).
Wenn der Bot seine erste Lernphase hinter sich gelassen hat, kann er auf etwas
hindeuten und das zugehörige Wort ‚dies‘ äußern. Wir schauen nun auf die Gruppe,
auf den Eigentümer M und den Bot R. Nehmen wir an, dass sowohl R als auch M auf
dasselbe Bild schauen. M sagt: ‚dies ist mein Haus‘ und R soll sich in ähnlicher Weise
äußern. In diesem Fall sind die visuellen Muster für beide Personen sehr ähnlich. Wenn
beide Personen in viele ähnliche Situationen kommen, in denen ähnliche Bilder zu
sehen sind, kann R einen bayesianischen Lernalgorithmus verwenden. Wenn das Haus
nicht nur im Bild, sondern auch real zu sehen ist, wird M sagen: ‚dies ist richtig‘. In
diesem Fall bezieht M sich auf seine entsprechende Geste. In der Klasse dieser
Situationen wird R den Satz ‚dies ist mein Haus‘ mit großer Wahrscheinlichkeit als
‚richtig‘ in seine Sprache einordnen.
Was geschieht aber, wenn das Haus auf dem Bild nicht ähnlich dem ist, was real zu
sehen ist. Wenn M eine Entität sieht, die seinem Haus nicht ähnlich ist, wird er sagen
‚dies ist nicht mein Haus‘. Der Bot muss in diesem Fall unterscheiden können, ob er
zwei Häuser oder ein Haus und zum Beispiel eine Garage sieht. Ich nehme an, dass er
solche Unterscheidungen schon gelernt hat.
Schwieriger wird es, wenn M das Haus und das im Bild zu sehende Haus nur durch
das Wort ‚mein‘ unterscheiden soll. Im Bild ist M’s Haus (sein Haus) zu sehen. Das reale
Haus, das er direkt sieht, gehört ihm aber nicht. Auch solche Fälle gibt es in ausreichender
Zahl. Der Eigentümer von R muss genauer auf die Umgebung des Hauses
schauen. Auch dies reicht nicht immer aus, um ‚mein‘ und ’nicht mein‘ zu
unterscheiden. Wenn die Gruppe (M, R und andere) zum Beispiel kommunistisch lebt,
wird M unter Umständen den Unterschied zwischen ‚mein‘ und ‚dein‘ anders ziehen.
In der sozialen Welt, in der die Gruppe lebt, kann M durch seine Erfahrung aus einer
Überzeugung eine Wahrheit machen. Auch R kann dies. Durch seine Erfahrung bildet
er eine Klasse von Termen, die durch das Wort ‚Wissen‘ repräsentiert wird. R weiß,
dass ein Term (zum Beispiel ein Satz) für ihn richtig ist, wenn für R die (subjektive)
Wahrscheinlichkeit für diese Klasse von Erfahrungen eine gewisse Größe erreicht hat
und wenn diese Wahrscheinlichkeit durch vielfältige Kommunikation auch bei den
anderen Mitgliedern der Gruppe ähnlich hoch ist.
Was macht R aber mit Sätzen, die in einer ersten Gruppe richtig sind, in einer anderen
Gruppe dagegen nicht? M äußert zum Beispiel den Satz ‚Ich soll kein Schweinefleisch
essen‘, wobei M und R in einer christlichen Gruppe leben. Das Problem liegt
offensichtlich in dem normativen Operator ’sollen‘. In der ersten Lernphase von R kann
er mit solchen Operatoren nicht viel anfangen. R muss neue Klassen von
verschiedenen Stufen bilden. R muss lernen, dass M zum Beispiel R pfleglich
behandelt, dass R nicht den Hund von M tötet oder dass M keine Tollkirschen von
seinem Baum isst. Diese Sätze beziehen sich auf konkrete Ereignisse, die hier und jetzt
stattfinden. Beispiele, in denen mindestens eine Ereignisklasse benutzt wird, wären
etwa: ‚Bots sollen pfleglich behandelt werden‘, ‚Christen sollen keine Tiere töten‘ oder
‚Äpfel aus dem Paradiesbaum sollen nicht gegessen werden‘. Das Wort ‚Paradiesbaum‘
kann R nur durch vielerlei Textbeispiele lernen.
Weitere Satzbeispiele, die die Gruppe von M und R überschreiten, sind in große Zahl
zu finden. Um einen normbeladenen Satz in das Wissenssystem von R einzubinden,
muss sich R zunächst fragen, welches Normensystem, welches Moralsystem, bei der
Äußerung einer Person benutzt wird. Je nach Normensystem kann der Satz richtig
oder falsch sein. Der Sinn des Satzes hängt oft vom umgebenden Text ab. Zum Beispiel
wird R als Beobachter den Satz ‚Ich soll kein Schweinefleisch essen‘ in einer
bayerischen Gaststätte für falsch halten, dagegen in Mekka für richtig.
Philosophischer Ausblick
Die hier diskutierten Fragen werden hauptsächlich von der Sicht eines Eigentümers
oder Benutzers eines Bots erörtert. Aus dieser Sichtweise betrachtet, geht es ’nur‘ um
das Wissen des Bots, der Eigentum von M ist. In diesem Fall wird man wohl sagen,
dass das Wissen des Bots sehr stark von M und von M’s Gruppe, in der M lebt,
abhängt. M kann die Überzeugungen seines Bots gut beeinflussen. Das Umgekehrte
gilt bis heute nur in geringem Umfang. M ist aber auch bereit, eine bestimmte
Überzeugung aufzugeben, wenn sein Bot ihm neue Informationen aus zuverlässiger
Quelle mitteilt, die M noch nicht kannte und die eine bestimmte Überzeugung von ihm
ziemlich unwahrscheinlich macht.
Was Wissen für alle bedeuten könnte, wurde hier nicht diskutiert. Insbesondere wurde
nicht die Frage erörtert, was es bedeuten könnte, dass ein Eigentümer des Bots eine
anonyme oder rein juristische Person ist. Es wurde auch nicht diskutiert, was es
eigentumsrechtlich und ethisch bedeuten könnte, dass ein reiner Internetakteur der
Eigentümer und der Schuldige sein könnte. Es wurde nicht die Frage erörtert, wann
ein Bot mit anderen Bots etwas gemeinsam machen kann, darf oder muss. Schließlich
konnte nicht über die militärischen Bots gesprochen werden; sie bleiben streng geheim.
All diese Fragen sind heute aktuell. Wie es jetzt aussieht, werden wahrscheinlich in
Zukunft die Menschen auch von Bots beeinflusst. Einige erste Schritte kann man schon
erkennen. Erste große ‚Überzeugungsabsauger‘ und ‚-änderer‘ sind bekannt. Die
Machtfrage könnte bald auch bei Überzeugungen im Allgemeinen gestellt werden. Im
extremsten Fall, könnte dies bei der Frage enden: Werden vielleicht die Menschen nur
noch aus wissenschaftlichen Gründen in einem Reservat gehalten, welches die Bots
unterhalten?
Bibliographie
Balzer, W., Moulines, C. U., Sneed, J. D. 1987: An Architectonic for Science, Reidel, Dordrecht.
Balzer, W. 1993: Soziale Institutionen, de Gruyter, Berlin/New York.
Balzer, W. & Tuomela, R. 1999: Eine Theorie des Geneinschaftlichen, Facta Philosophica 1, 55 – 76.
Balzer, W., Kurzawe, D., Manhart, K. 2014: Künstliche Gesellschaften – mit Prolog, V & R unipress, Göttingen.
Balzer, W. & Brendel, K.R. 2019: Theorie der Wissenschaften, Springer VS, Wiesbaden.
Baumunk, B.-M. 2007: Die Roboter kommen. Mensch, Maschine, Kommunikation, Wachter Verlag, Heidelberg.
Chomsky, N. 2002: Syntactic Structures, Mouton de Gruyter, Berlin/New York.
Koch, K.-R. 2000: Einführung in die Bayes-Statistik, Berlin etc., Springer.
Meggle, G. 2010: Handlungstheoretische Semantik, de Gruyter, Berlin/New York.
Misselhorn, C. 2018: Grundfragen der Maschinenethik (3. Aufl.), Reclam, Stuttgart.
Riguzzi, F. 2018: Foundations of Probabilistic Logic Programming. Languages, Semantics, Inference and Learning, River Publishers Series in Software Engineering,
PLP Book
Rott, H. 1991: Reduktion und Revision, Frankfurt/Main.
Fußnoten
1 Im Englischen wird nicht mehr von einem Roboter, sondern vom einem Bot geredet.
2 Siehe (Koch, 2000), (Riguzzi, 2018).
3 Wie weit diese Konstruktionen schon vorangeschritten sind, lässt sich schwer beurteilen, da
die besten Bots im Rüstungssektor konstruiert werden und damit der größten Geheimhaltung
unterliegen.
5 Solche Regeln sind z.B. für das Internet schwer durchzusetzen.
6 Auch eine Beziehung wird durch einen Term dargestellt.
7 In den deklarativen Computersprachen, wie zum Beispiel in Prolog, lässt sich dies einfach
durch ‚Backtracking‘ bewerkstelligen.
Wolfgang Balzer – Was weiß ein Bot? Kap.6, S.133-147 in: Brandl, Johannes L., Daniel Messelken, Sava Wedman (Hg.): Denken. Reden. Handeln – Thinking. Talking. Acting, 2021, Open Access Publikationsserver der Universität Salzburg (ePLUS), ISBN 978-3-200-07526-9 (PDF) Die Beiträge in diesem Band sind unter der Creative Commons Lizenz (CC BY-NC-ND 4.0) veröffentlicht.